


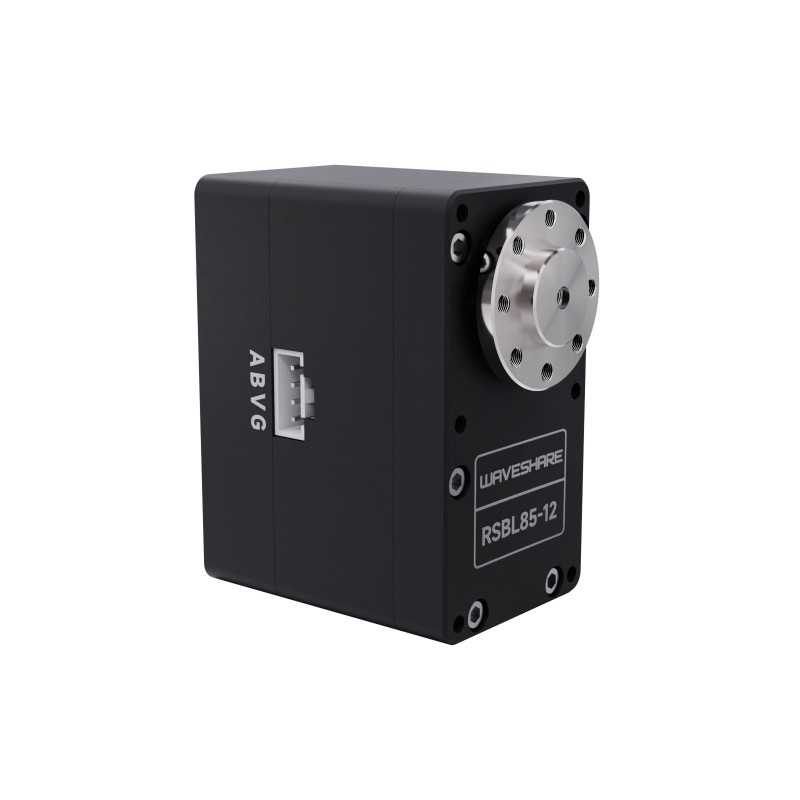


Popis
Waveshare RSBL85-12 je výkonné RS485 sériové servo s krouticím momentem 85 kg·cm při 12 V. Je vhodné pro robotická ramena, čtyřnohé a vícenohé roboty, mobilní robotické platformy, polohovací mechanismy a aplikace, kde je potřeba vysoký krouticí moment, přesné řízení a zpětná vazba.
Servo využívá brushless motor, přesnou ocelovou převodovku a pevné hliníkové tělo s CNC opracováním. Díky tomu je vhodné i pro náročnější robotické konstrukce, kde je důležitá mechanická odolnost, stabilita a delší životnost pohonu.
Na rozdíl od běžných PWM serv se RSBL85-12 ovládá přes RS485 sériovou sběrnici. Jedna komunikační linka může ovládat více serv s různými ID adresami, což výrazně zjednodušuje kabeláž u projektů s větším počtem pohonů. Každé servo může mít ID v rozsahu 1 – 253.
Servo obsahuje 360° magnetický enkodér s rozlišením 12 bitů. Umožňuje přesné snímání polohy v rozsahu 0 – 4095 kroků, přičemž mechanicky nemá omezený úhel otáčení. Díky magnetickému snímání nedochází ke kontaktu jako u klasického potenciometru, což přispívá k delší životnosti senzoru polohy.
RSBL85-12 poskytuje zpětnou vazbu v reálném čase, například polohu, zatížení, rychlost, vstupní napětí, proud a teplotu. Podporuje nastavitelnou rychlost a zrychlení, díky čemuž je možné dosáhnout plynulejšího rozběhu a zastavení pohybu.
Upozornění: Toto není standardní PWM servo. K ovládání je potřeba použít kompatibilní RS485 servo driver, řídicí desku nebo mikrokontrolér s vhodným RS485 rozhraním a softwarovou podporou. Při použití více serv je potřeba zajistit dostatečně dimenzované napájení.
Hlavní vlastnosti
- RS485 sériové servo – ovládání přes sériovou sběrnici namísto klasického PWM signálu
- Krouticí moment 85 kg·cm při 12 V – vhodné pro výkonnější robotické aplikace
- Brushless motor – bezkomutátorový motor pro vyšší účinnost a životnost
- Přesná ocelová převodovka – vysoká pevnost a odolnost při přenosu výkonu
- Hliníkové tělo s CNC opracováním – lepší tuhost, stabilita a odolnost
- 360° magnetický enkodér – přesné snímání polohy v rozsahu 0 – 4095 kroků
- Rozlišení polohy 0,088° – jemné polohování a zpětná vazba
- Bez mechanického limitu úhlu – vhodné i pro aplikace s otáčením v rozsahu 360°
- Zpětná vazba v reálném čase – poloha, zatížení, rychlost, napětí, proud a teplota
- Nastavitelná rychlost a zrychlení – plynulejší rozběh a zastavení pohybu
- Možnost ovládat více serv na jedné sběrnici – rozsah ID 1 – 253
Technické specifikace
| Krouticí moment | 85 kg·cm při 12 V |
| Úhel otáčení | 360° / 0 – 4095 kroků |
| Rozlišení snímače polohy | 0,088° |
| Mechanický limit úhlu | Bez mechanického omezení |
| Provozní napětí | 9 – 12 V, typicky 12 V |
| Motor | Brushless motor |
| Převodovka | Přesné ocelové převody, převodový poměr 1:254 |
| Rychlost bez zatížení | 0,167 s / 60°; 60 RPM při 12 V |
| Enkodér | 360° magnetický enkodér |
| Komunikační rozhraní | RS485 sériová sběrnice |
| Rozsah ID | 1 – 253, výchozí 1 |
| Baud rate | 38400 bps – 1 Mbps, výchozí 1 Mbps |
| Proud bez zatížení | 540 mA |
| Proud při zablokovaném rotoru | 7,9 A |
| Kt | 13 kg·cm/A |
| Zpětná vazba | Poloha, zatížení, rychlost, vstupní napětí, proud, teplota |
| Materiál těla | Hliníková slitina, CNC opracování |
Režimy a funkce
- Ovládání po RS485 sběrnici – vhodné pro projekty s více servy
- Nastavitelné ID serva – každé servo může mít vlastní adresu na sběrnici
- Nastavitelná rychlost a zrychlení – plynulejší pohyb a menší rázy při startu nebo zastavení
- Kalibrace středové polohy – možnost nastavit aktuální polohu jako středovou pozici
- Zpětná vazba – sledování stavu serva během provozu
Použití
- robotická ramena
- čtyřnohé a vícenohé roboty
- mobilní robotické platformy
- mechanické polohování s vysokým krouticím momentem
- projekty s více servy na jedné RS485 sběrnici
- výukové, vývojové a prototypové robotické aplikace
- automatizované mechanismy vyžadující zpětnou vazbu polohy
Více informací o zapojení, dokumentaci a používání naleznete na stránce výrobce: Waveshare RSBL85-12 Wiki


